關于移動物理AI的四個判斷丨新加坡對談首發
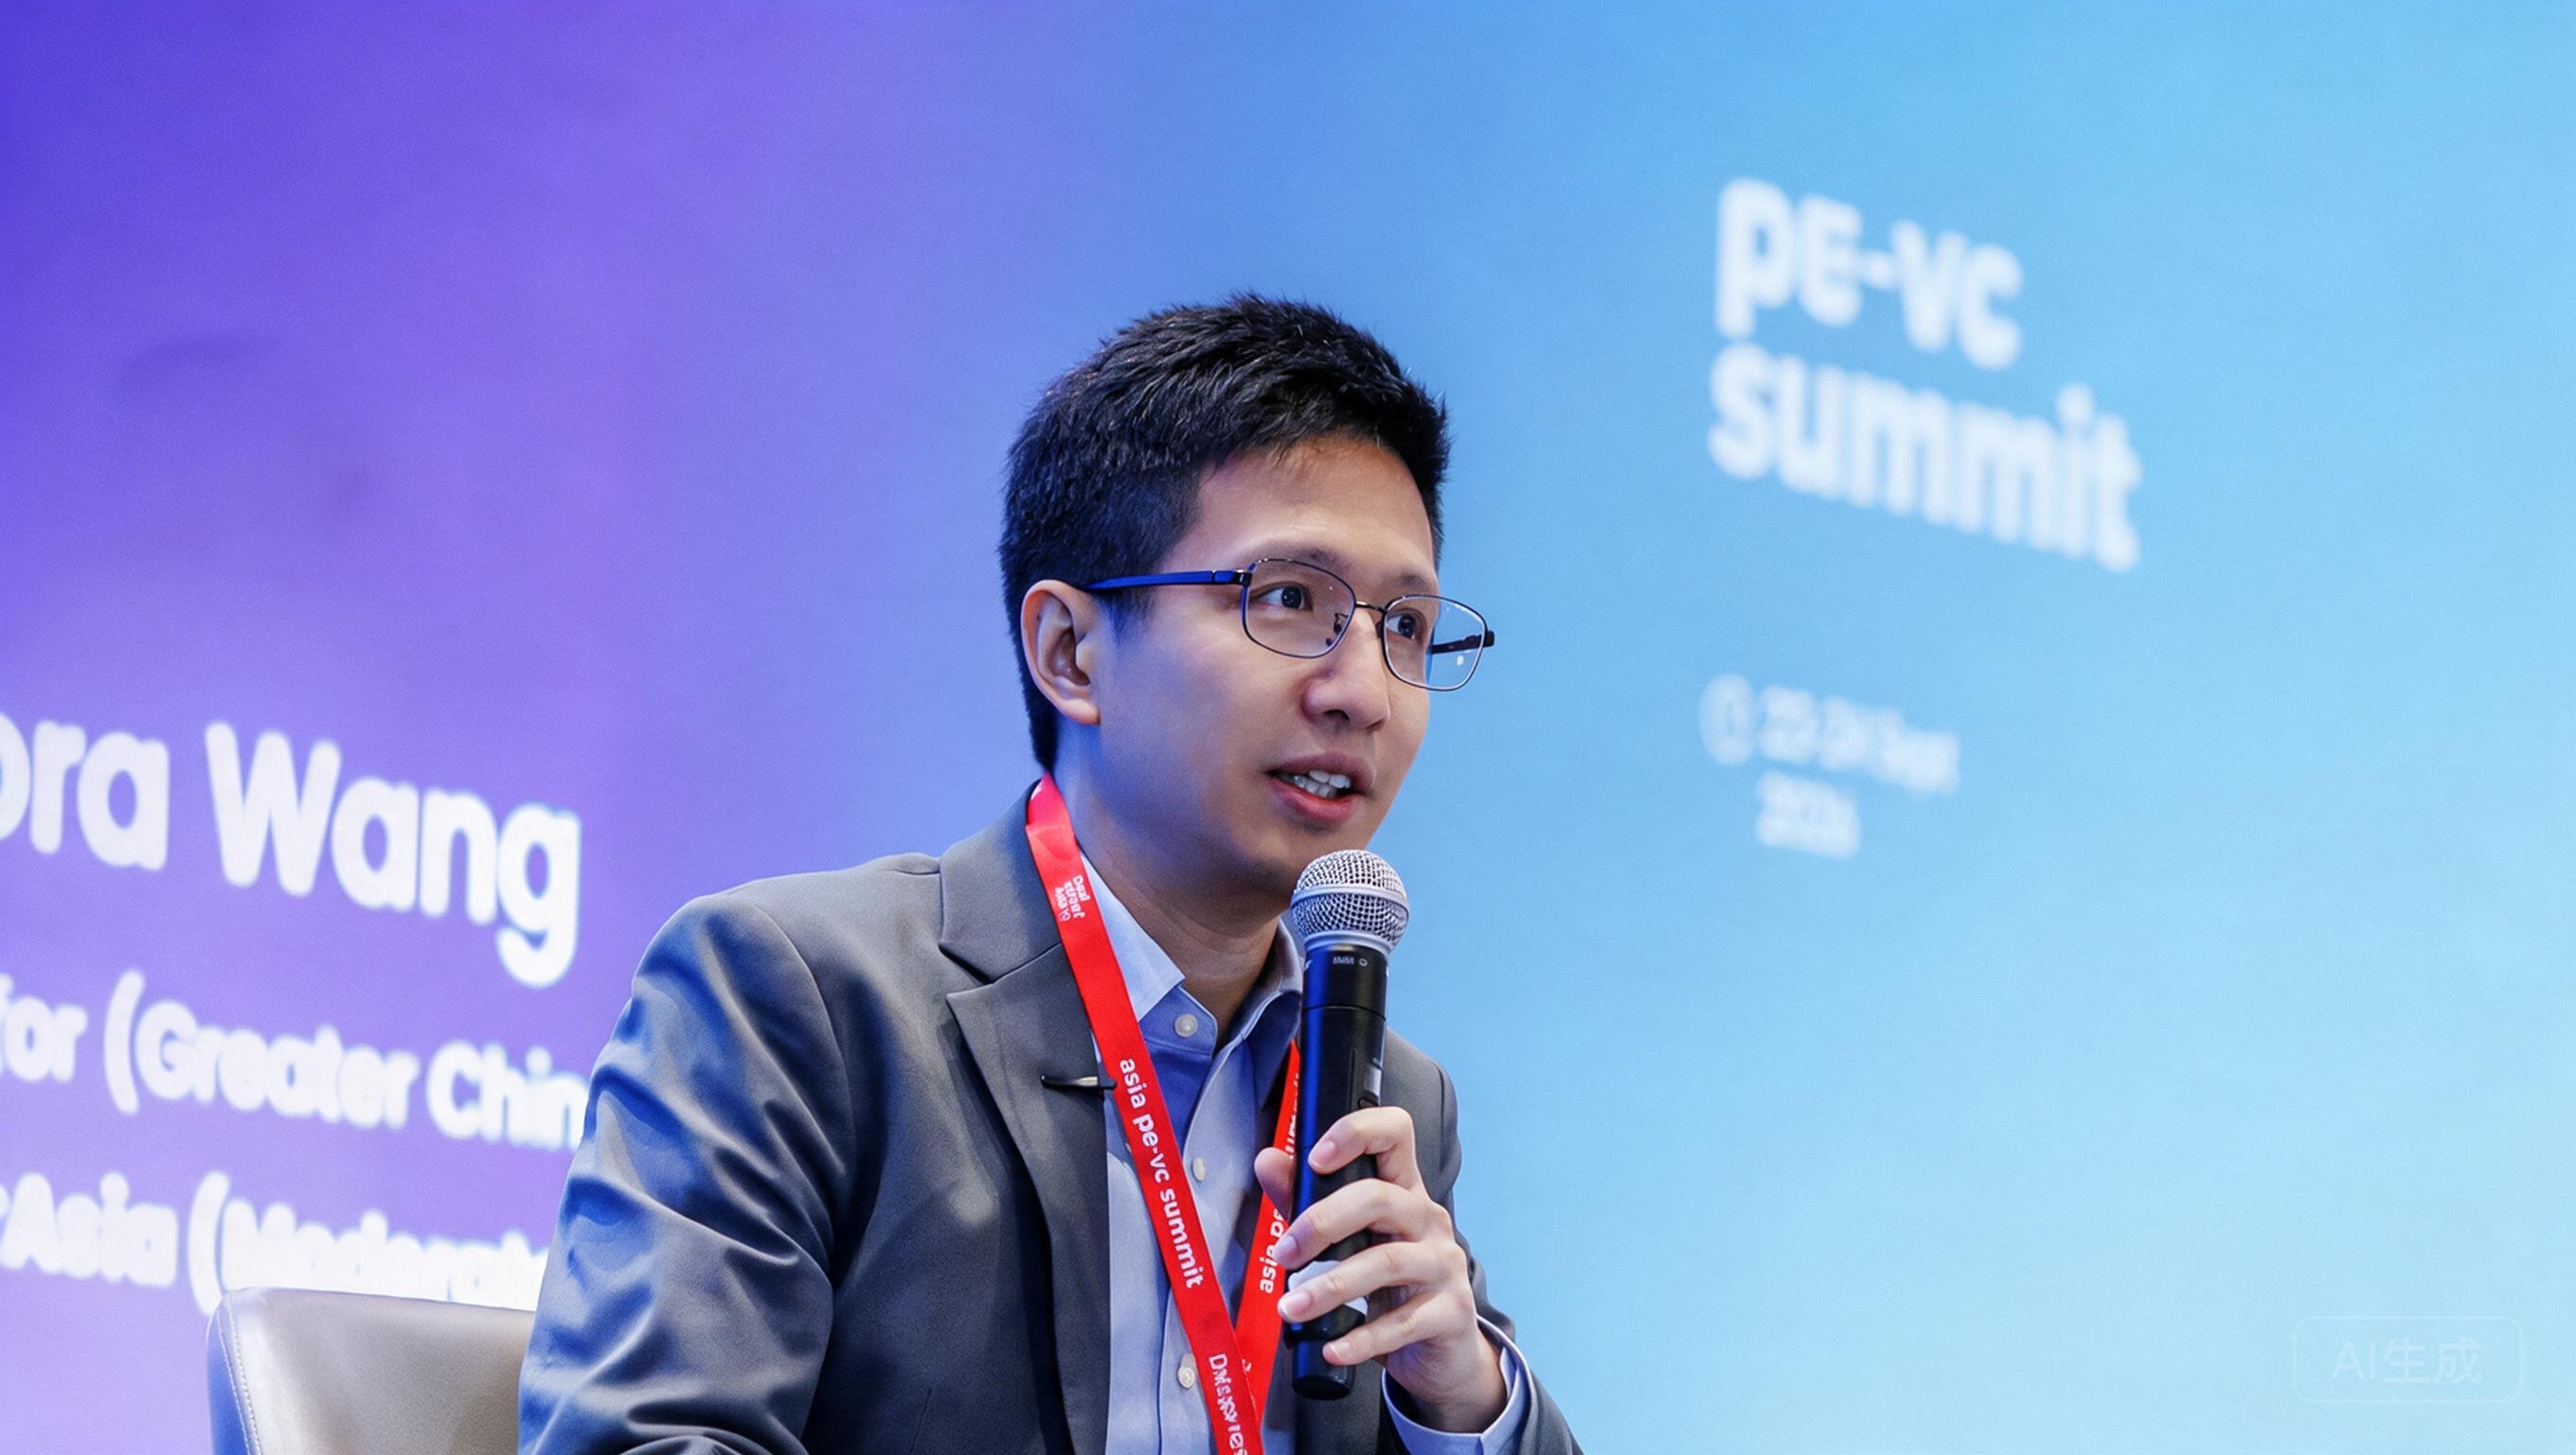
/朝聞通/近日,卓馭科技CEO沈劭劼出席DealStreetAsia舉辦的Asia PE-VC Summit 2026.首次對外分享卓馭關于移動物理AI的系統性思考。
01 移動物理AI本質:解決特定數據形态下的所有問題
“移動物理AI要做的,不是解決某個垂直場景的問題,而是構建一種能力,解決某一種數據形态下的所有問題。”沈劭劼在峰會中提出的這一觀點,概括了卓馭在移動物理AI布局背後的技術邏輯。
從乘用車走向商用重卡、Robovan、具身智能等更多真實世界的移動場景,卓馭已将底層能力從“一個車型、一套方案”中抽離出來,形成可以跨載體,跨場景複用的技術底座。其技術路線也由端到端模型進一步向原生多模态基礎模型(MFM)演進,通過融合網絡數據、第一人稱傳感器數據,建立面向真實世界的感知、理解、決策與行動能力。
除了來自真實物理世界的數據,卓馭也發布了首個能想象也能重建的可控世界模型(ZYT World),用于強化學習、測試與驗證,為模型提供更加豐富的虛拟世界訓練和評估環境。至此,卓馭所追求的不再是單一智能駕駛場景的最優解,而是讓同一套智能能力能夠持續遷移到不同的移動場景中。
上述平台化複用的思路也讓不同業務之間持續獲得數據複利:乘用車積累的第一人稱數據、算法能力和工程經驗,可以進一步服務其他垂類的移動場景;同時,跨垂類業務(商用車、無人物流、具身智能)産生的數據與應用場景,也能夠持續反哺世界模型,從而實現統一移動物理AI的能力成長。
02 跨垂類規模化:更大的應用邊界和更強的周期韌性
相比押注單一市場,這種跨垂類模式更重要的價值,在于讓移動物理AI擁有更大的應用邊界和更強的周期韌性。
沈劭劼表示,“你需要能夠适配多個垂直場景,而且适配成本要低,如果想拓展海外市場,這一點尤其重要。”這一判斷也構成卓馭技術路線的重要落點。這一變化的關鍵,不隻是模型更“大”,而是模型能否理解不同移動載體面對的共性問題,并以較低成本适配新的車型和場景。
換言之,規模化是跨垂類能力增長的關鍵。目前,卓馭已達成130多款車型定點,其中超過60款已實現量産。在商用重卡市場更是取得了快速拓展,定點車型覆蓋了中國TOP6商用重卡品牌,同時也持續在無人物流以及具身智能等領域取得業務進展。
從乘用車到商用重卡,再到無人物流和具身智能,不同移動載體在産品形态和應用環境上差異明顯。卓馭以乘用車智能駕駛為起點,将技術能力進一步延伸至更多移動場景,逐步構建面向移動物理AI的跨垂類商業路徑。
簡單而言,雞蛋不能隻放在一個籃子裡。隻有實現跨垂類且規模化的商業布局,面對周期性變化,才能具備商業模式的韌性和穿越周期的能力。
03 全球化适配:考驗的不隻是模型
如果說跨垂類驗證的是技術場景通用性,那麼進入海外市場,驗證的則是這種通用能力能否跨越不同道路、法規與開發體系。
沈劭劼在峰會上談及歐洲市場時表示,“我們不是憑空來到歐洲的。我們已經和德系主機廠在‘In China for China’項目上合作了很長時間。”
事實上,卓馭與德系主機廠的合作可追溯至2018年。長期合作過程中,公司逐步積累了面向國際車企的工程開發經驗,并于2025年通過大衆體系A-SPICE CL2認證,進一步驗證了其在軟件開發流程、系統架構與測試驗證等方面的工程能力。今年5月,卓馭在德國設立歐洲總部,進一步推進本地化研發與交付。與此同時,卓馭與大衆合作的ID. Buzz商用車智駕PoC已搭載卓馭原生多模态基礎模型(MFM)在歐洲道路上進行測試。
對于物理AI而言,海外市場并不隻是業務拓展的另一塊版圖,更是檢驗技術通用性的真實場景。當道路規則、交通參與者和開發規範發生變化後,一套能力能否快速适配,而不需要重新建立完整的技術體系,成為衡量其平台化價值的重要指标。歐洲、亞洲與中東市場,也因此成為卓馭持續推進全球化布局、驗證技術通用性的重點區域。
04 關于具身智能:從A點到B點的不僅僅是車
從更長的技術演進來看,智能駕駛正在成為物理AI走向更廣泛具身智能的重要訓練場。相比其他現實場景,智能駕駛産業已經積累了大量和多樣的真實世界數據以及世界模型的建設能力,同時在高安全标準、軟硬件一體化、研發流程和工程驗證上形成了較成熟的技術積累,這構成了其進入移動物理AI領域的先發優勢。
卓馭希望沿着“一個大腦、多個身體”的路徑,将已經在乘用車中驗證的智能能力逐步遷移到更多移動載體:從乘用車到商用車、無人物流,再延伸至最後一公裡等更多移動場景,并持續探索更通用的具身智能。正如沈劭劼在峰會所表示,“我們面向的,是範圍更廣的一系列垂直場景。現階段,我們專注解決的是移動問題——也就是怎麼從A點到B點,但不僅僅是車。”
這意味着,移動物理AI的競争正在從“誰能把一個場景做得更好”,轉向“誰能解決更多的真實物理世界的問題”。對卓馭而言,智能駕駛是已經被驗證的起點,而通用能力,則是走向更廣泛移動物理AI,尤其是具身智能的底層有力支撐。
