前華為車BU世界模型基模負責人創業,杭州具身大腦公司獲近億元融資
- /朝聞通/硬氪獲悉,具身大腦公司「格物通智」已完成近億元天使輪融資,投資方包括匹克投資、鴻富資産、杭州資本、杭州人才集團、某省級具身産投及多家頭部上市公司。資金将主要用于物理反演世界模型的大規模預訓練與技術疊代、硬件與本體構建等,加快人才引進和規模擴充,并推進多個場景PoC驗證和真實數據采集。Maple Pledge 楓承資本出任本輪獨家私募股權融資顧問。
格物通智卡位杭州,于2026年8月成立,首輪即獲得杭州市級層面三支基金的支持,包括杭州潤苗基金、杭州颠覆性成果轉化基金、杭州人才基金,是國家具身智能應用中試基地生态夥伴、杭創具身智能營成員。
公司面向真實産業場景研發自進化的靈巧操作智能,依托觸覺-視覺為主的多模态數據真實閉環構建 “物理反演世界模型 + PSI物理自進化” 技術體系,為機器人提供有“手感”的具身大腦并在持續作業中自主沉澱實操經驗、将“工齡”變成能力,實現越用越适配場景的持續進化。
本輪資方中,匹克投資作為國内頭部運動科技産業集團,已同格物通智簽訂戰略合作協議,公司将圍繞鞋履制造對 “雙柔+一高精”,即柔性制造、柔性材料、亞毫米級精度的要求,在企業初期拿下規模化訂單,共同推動技術落地與産業驗證。
創始人兼CEO蔡佳博士畢業于西北工業大學航天學院,師從國家傑青黃攀峰院長,專注太空機器人的在軌靈巧操作研究;後加入華為2012實驗室及車BU 2030實驗室,深度參與ADS 2.0至4.0核心技術研發與百萬級量産交付以及ADS6.0預研,擔任百人團隊主管及華為科學家委員會委員。
他同時擁有太空操作機器人、自動駕駛量産、世界模型三重複合背景,兼具AI前沿技術孵化、複雜智能系統關鍵技術突破與百萬級量産的工程化經驗,具備千萬小時級數據治理與近萬卡集群訓練的系統性方法論,是華為智駕體系從技術驗證到量産交付的核心參與者之一,曾獲華為個人技術最高獎。
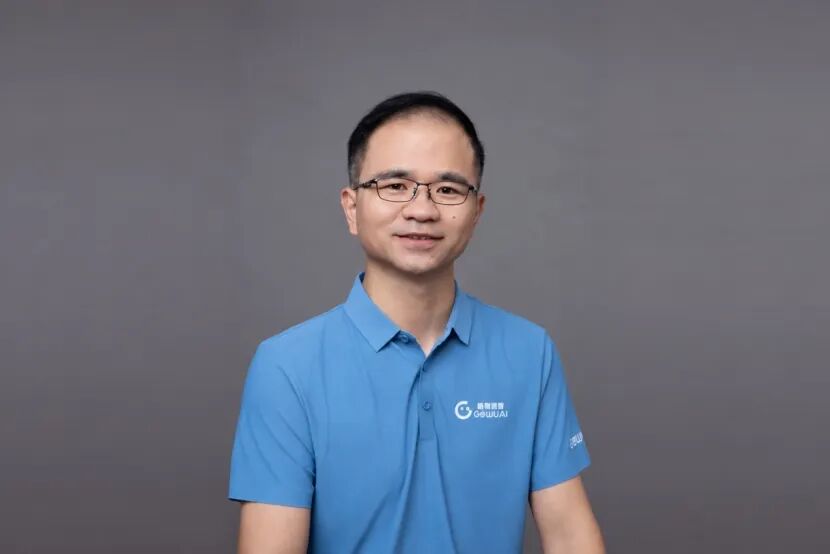
格物通智創始人兼CEO蔡佳博士(圖源/企業)
此外,多位核心成員均來自華為、理想、地平線、智元等行業頭部企業,畢業于清華、浙大、上交、中科大、複旦、哈工大、西工大及南洋理工等頂尖高校,覆蓋前沿AI研究、複雜系統工程與規模化交付全鍊條,是一支具備學術科研底蘊與成熟産業落地能力的團隊。
過去兩年,具身智能在視覺感知、運動控制等技術環節取得了實質性進展,機器人可以識别物體、規劃路徑、複現複雜的肢體動作。然而,這類能力大多停留在遠距離、非接觸式的感知與執行層面,難以應對精細的操作難題。一旦進入真實生産現場,面對布料滑移、零件卡滞、插裝阻力等接觸層面的物理交互,僅靠視覺無法獲取力的大小、方向與接觸狀态,感知維度的短闆會直接暴露。
另一重底層瓶頸在于數據。多數具身智能企業依靠衆包采集或素材庫數據訓練模型,這類數據和真實物理工況存在結構性偏差,光照、工藝參數、設備異常、人為幹預等條件與現實環境脫節。更關鍵的是,真實場景中的數據帶有明确的因果鍊條,“什麼動作導緻了什麼結果,什麼異常觸發了什麼調整。這些因果關聯,在脫離場景的素材數據中幾乎無法獲取。脫離場景長出來的智能,很難真正落地。”格物通智創始人兼CEO蔡佳說。
在格物通智團隊看來,機器人進入工廠隻是起點。真正的挑戰是,它能否在産線上持續作業,遇到問題後自己調整,并且把這次的經驗帶到下一個工位。
這條路被蔡佳拆成了三個環節,分别是Deploy——先把機器人放到客戶現場,替客戶完成一道具體工序;Learn——把作業中産生的成功經驗、失敗軌迹、異常恢複和人工糾正,轉化為訓練數據;Generalize——把從具體項目中沉澱的操作能力,遷移到下一個工位、下一個任務、下一個本體。
理解格物通智的技術基座,需要回到靈巧操作的核心難題:機器人如何形成“手感”。
傳統機器人學習的是人手的關節軌迹,比如擰瓶蓋時,機器人會通過學習人類手指運動軌迹模仿相應的動作。“但這隻是‘形似’。”蔡佳告訴硬氪,“它不知道人需要用多大的力、摩擦系數是多少、遇到阻力時要加大力度還是調整角度。一旦換成不同材質的瓶蓋、不同松緊程度的螺紋,模型就可能失效。”
針對這一盲區,格物通智團隊首創提出了“物理反演世界模型”技術路線,讓機器人從看得見的動作中推斷接觸、受力等隐含物理信息,用于大規模預訓練;再結合真實力覺、觸覺反饋進行校準,為動作數據補充可用于學習的物理标簽。
觸覺數據是這條路徑的核心,也是行業公認的難題。由于觸覺信号維度低,通常隻有幾十維,而一張圖像有數百萬維,要讓兩者在同一模型中融合對其的難度極大。同時,觸覺數據的采集成本高、速度慢,規模化始終是瓶頸。
格物通智的解法是Real to Sim(真實到仿真),用真實物理交互數據,反向搭建仿真環境,已确定一系列操作路徑。
這套數據管線的核心價值,是把互聯網海量的第一、第三人稱視頻轉化為可用于模型訓練的有效數據。觸覺信号規模化采集長期受制于高昂成本與低下效率,而視覺數據天然易于獲取。依托 Real to Sim 方案,團隊能夠從視覺畫面反推重建對應的觸覺信号,讓觸覺數據實現和視覺數據同等規模的采集能力。
與此同時,在世界模型架構層面,方案大幅提升力覺、觸覺這類物理信息的信噪比,實現與視覺信息的原生融合,以此習得超越人類水平的操作手感;并通過對物理因果關系建模與預測,讓模型理解操作背後的底層規律,進一步強化跨場景泛化能力。
在此基礎上,格物通智進一步搭建了PSI物理自進化體系,可以實現“物理反演—規劃執行—真實反饋—評估學習—驗證部署”的能力疊代閉環。機器人在作業中産生的成功經驗、失敗軌迹與人工糾正,經篩選評估後用于改進物理狀态估計和操作策略,更新後的模型經驗證再進入下一輪任務。
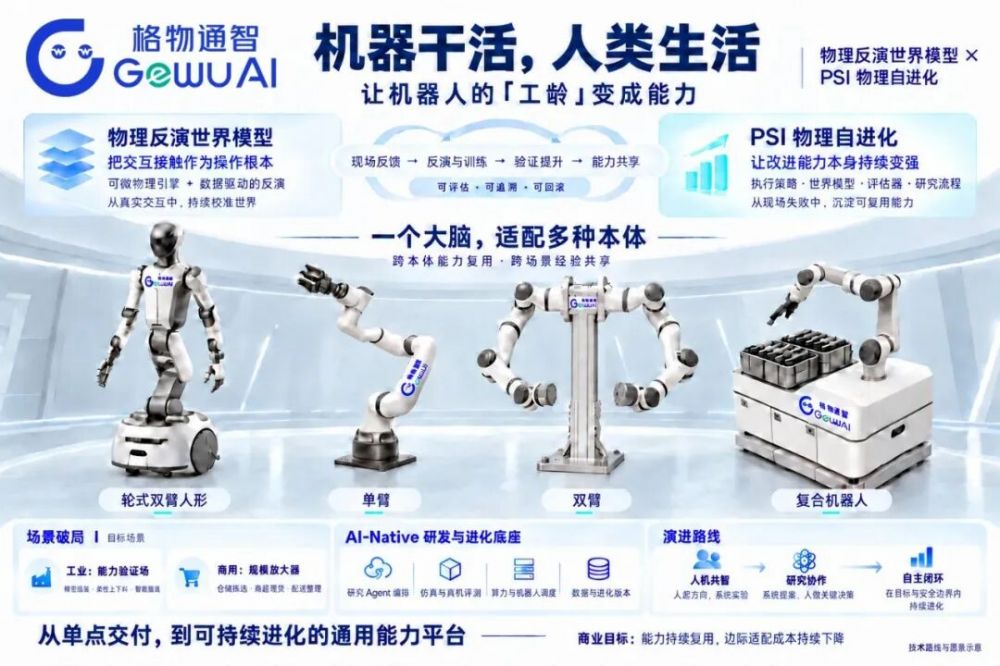
構建 “物理反演世界模型+PSI物理自進化” 技術體系(圖源/企業)
蔡佳告訴硬氪,這套機制的核心是雙向改進,更準确的世界模型幫助機器人做出更有效的規劃,更有價值的執行反饋則幫助模型識别自身誤差、優化後續學習。同時,系統可以通過模型對失敗原因與不确定性的判斷,優化數據篩選,提升從經驗中學習的效率。
這在工業場景中具有直接價值。“傳統機器人部署到新工位時,需要反複示教、調測、試錯;而我們希望實現的是,一個現場積累的經驗,能夠降低下一個現場的遷移成本。當客戶每增加一個應用場景,我們收獲的不僅是業務機會,還有可複用的部署經驗。”蔡佳說。
硬氪了解到,格物通智正在同紡織服裝、光模塊及汽車零部件領域客戶推進聯合創新PoC,預計2026年年底将完成首個PoC交付。公司選擇從邊界清晰、可量化驗收的任務切入,逐步擴大環境與任務覆蓋,先突破Y軸精度成功率再突破X軸泛化性。在真實場景中驗證基礎能力,再将沉澱的經驗遷移至更廣泛的任務與本體。
以下為硬氪與格物通智創始人兼CEO蔡佳的訪談節選(略經編輯):
硬氪:觸覺數據采集長期面臨成本與效率瓶頸,格物通智為何選擇Real to Sim這條技術路徑?
蔡佳:觸覺是機器人實現靈巧操作的核心,但觸覺數據采集本身一直是行業難題。如果隻依靠觸覺手套采集,不僅成本高、采集效率低,操作人員佩戴手套後,甚至會影響他們日常的正常作業。這也就造成了,手套能拿到的數據體量十分有限,難以支撐具身模型訓練所需的泛化能力。
格物通智選擇Real to Sim的思路很清晰,視頻數據最容易規模化獲取,那我們就從視頻中反向重建交互接觸等觸覺信号。方案重建出的觸覺數據精度,預期能夠滿足預訓練需求,後續再通過真實現場數據進一步對齊精度。更重要的是,這套管線讓觸覺數據獲得和視覺數據同等的規模化潛力。互聯網上存量巨大的第一、第三人稱視頻,經過這套流程處理,都可以轉化為附帶觸覺标簽的訓練樣本。
硬氪:你們在數據治理上強調質量優于數量,這個判斷是怎麼形成的?
蔡佳:核心在于是否能搭建一套可量化的數據價值評估體系,自動篩除低價值的冗餘數據。
這套評估體系不是簡單的人工抽檢,而是從多個維度對數據打分,比如場景的稀有度、動作的多樣性、失敗案例的占比、與當前模型薄弱環節的匹配度等等。低分數據直接丢棄,高分數據進入訓練集。同時,每一輪訓練結束後,用固定的評測集檢驗模型表現,找出新的薄弱環節,再反向指導下一輪數據篩選。
可以用自動駕駛舉例,如果采用均勻随機采樣,人在駕駛過程中,90%以上的時間都處于平穩行駛狀态,幾乎沒有緊急避讓、複雜變道這類場景。這類常規數據無需大量累積,過量堆疊反而會削弱模型在關鍵場景下的學習效果。過去我們訓練智駕世界模型,1000w clips的數據總量變化不大,但是其recipe每周都在優化刷新。因此需要對數據打分,保留high quality、good diversity樣本。
我們把這套思路遷移到了做具身世界模型上。從第一天起,團隊就堅持質量優先的數據理念,把數據冗餘度控制在很低水平。不少同行在比拼百萬小時量級的數據規模,但其中大量都屬于冗餘數據,真正有效的樣本占比并不高。在存儲成本持續走高的環境下,這套策略反而具備優勢,我們不必為無效數據消耗資源。
硬氪:格物通智選擇從工業場景切入,不同客戶對機器人具身操作能力的指标要求差異顯著,團隊如何定義場景切入的優先級?
蔡佳: 不同工廠對能力邊界的要求确實差異顯著。精度要求從正負0.1毫米到一兩毫米不等,節拍從毫秒級到分鐘級不等,成功率要求從90%到99%不等,可靠工作時間從8小時到24小時不等。
格物通智的策略是選擇與當前能力匹配的場景切入,逐步向更高要求延伸。我認為,創業公司的價值在于識别并聚焦真正有價值、能夠規模化的場景,再通過循序漸進的方式擴展場景,可能做着做着就到達了具身智能的“GPT3時刻”。
對于具體場景,我們主要看幾個維度,一是任務的可量化程度,驗收标準是否清晰;二是與當前模型能力的匹配度,精度成功率能否達到客戶的基本要求;三是場景的可複制性,一個現場積累的經驗能否遷移到下一個現場。現在這個階段,三分靠模型,七分靠工程。具身智能要真正變成實用,應該在這個場景裡面長出來,而不是脫離場景在數采素材中長出來。
我們最看重的指标不是精度成功率,而是客戶複購率。Demo精度成功率再高,如果客戶不願意複購,說明産品沒有真正解決問題。複購意味着客戶認為這個投入ROI是劃算的,意味着機器人真正融入了生産流程。
來源:硬氪
