從大模型導調到反無集群實飛:天樞Studio反無對抗體系驗證全鍊路解析
/朝聞通/機場、港口、能源設施等關鍵區域開展反無人機防護時,需要探測設備、任務系統、通信鍊路和處置力量協同工作,分别承擔目标發現與跟蹤、威脅研判與資源調度、信息傳遞以及幹擾、壓制或攔截等任務。其核心難點在于讓不同環節持續協同;因此,體系驗證需要覆蓋從目标發現、跟蹤識别、威脅判斷、資源調度到反制處置和效果複盤的完整任務鍊,并将單台設備和單個算法的表現放回到整條鍊路中進行檢驗,同時單台雷達、光電、通信等設備的性能指标也需要在體系中進行評估。
關鍵設施防護,
需要驗證一條完整任務鍊
數字場景是體系驗證的起點。天樞Studio将機場、港口和能源站區等典型關鍵設施映射到仿真環境,并在場景中設置重點建築、低空通道、禁飛邊界和障礙物等空間要素。研發人員進一步配置目标規模、飛行特征、編組方式和突防行為等内容,同時設置探測設備、處置資源與通信條件。
在這一場景中,平台内置的高精度無人機動力學模型模拟固定翼、多旋翼和高速小型無人機的運動響應、控制誤差、飛行邊界與任務行為。環境與系統擾動也進入試驗過程,使任務能夠在複雜條件下運行。其中,地形與建築遮擋影響感知範圍,傳感器誤差影響觀測質量,通信時延與鍊路中斷影響信息傳遞。
完成場景構建後,驗證過程從目标探測開始。雷達、光電、紅外和無線電偵測設備負責發現、跟蹤與識别,多源信息進一步形成連續态勢,任務系統據此判斷威脅、排列目标優先級并調度防禦資源。
進入處置階段後,幹擾、壓制和誘騙等軟處置手段與攔截無人機等硬處置裝備開始執行任務。攔截機集群完成目标分配、協同圍捕、路徑協調和動态重規劃等任務,并在執行過程中保持安全避碰。任務結束後,平台記錄完整過程并複盤處置結果,使研發人員既能檢查單個模型或算法,也能觀察局部問題如何沿任務鍊傳遞并影響最終結果。
把複雜威脅變成
可重複的對抗試驗
完整任務鍊能夠運行之後,還需要通過對抗條件檢驗其穩定性。天樞Studio讓威脅方模拟多方向、多批次和多策略無人機突防,包括低空繞飛、誘餌牽制、分散突入和集群飽和攻擊等行為,目标還可以在任務過程中臨時改變攻擊對象。防禦方則配置探測設備、任務系統、反制裝備和攔截無人機集群,開展多輪防禦推演。
為了比較不同方案,研發人員在同一場景中分别調整威脅條件、感知與通信狀态、防禦資源和策略參數,例如目标分配、編隊方式和重規劃規則,同時保持其他條件一緻。威脅條件具體體現為目标規模和波次間隔,感知與通信狀态則包括傳感器狀态和通信質量。基于這些對比結果,反複推演能夠穩定複現探測盲區、航迹中斷和任務分配瓶頸,也能進一步檢查攔截窗口(能夠有效接近并處置目标的時間和空間條件)、通信鍊路與集群協同邊界,并将發現的問題轉化為新的測試條件和優化目标。
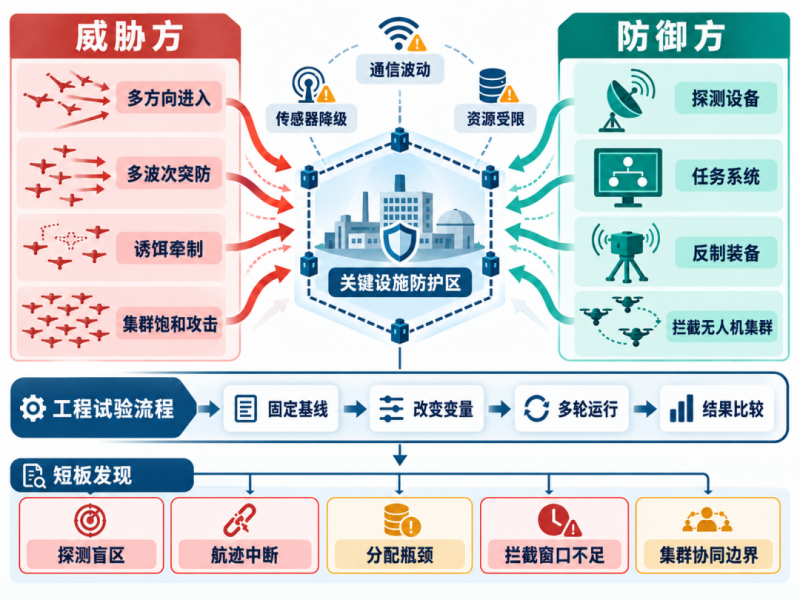
圖1 博弈對抗與短闆發現
AI把一次試驗擴展為
多組對比驗證
随着場景和策略組合不斷增加,人工配置效率會逐漸成為瓶頸,逐項運行與分析也會消耗大量時間。為此,天樞Studio提供兩種AI使用方式,分别滿足平台内操作和外部智能體工作流的需要。兩種入口複用相同的平台業務能力與校驗規則,平台會對實驗配置、資源狀态和任務操作進行統一檢查,但兩種入口獲取上下文和調用功能的方式不同。
第一種方式是在天樞Studio界面的AI面闆中直接輸入任務描述(Prompt)。内置AI自動結合當前實驗、地圖、運行狀态和頁面上下文,輔助實驗設計、任務規劃、運行導調(控制試驗節奏、注入特情和調整任務狀态)和結果分析等工作;涉及部署、修改或導調的操作,仍由用戶确認後執行。
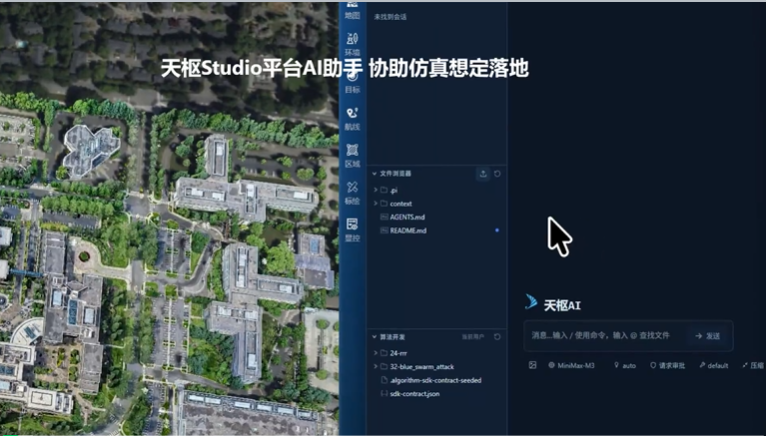
天樞Studio界面AI面闆操作演示
第二種方式是由外部AI Agent(能夠調用工具完成多步任務的軟件智能體)通過MCP(模型上下文協議)訪問平台功能。用戶可以在Codex、Claude Code等支持MCP的客戶端中輸入任務描述,由AI Agent調用标準化工具讀取指定實驗的當前狀态,包括場景、裝備、區域、任務和運行記錄等平台事實,并在平台校驗規則約束下創建或更新這些業務對象;算法構建、訓練和評估等工程能力也通過同一接口供外部智能體調用。
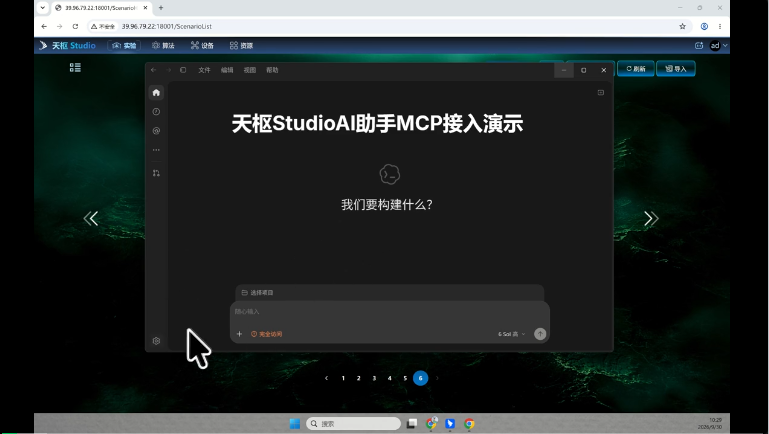
外部AI Agent通過MCP訪問平台功能演示
以“模拟30架無人機從三個方向分批突防,比較兩種攔截編隊策略”為例,用戶既可以在界面AI面闆中輸入任務,由内置AI結合當前實驗生成方案,也可以在外部客戶端中提出同一任務,由AI Agent通過MCP讀取平台事實并完成配置。方案确認後,天樞Studio依據已确認的配置調用雲端仿真計算資源批量運行,并在任務完成後彙總關鍵指标、異常事件和方案差異,幫助研發人員定位需要進一步檢查的任務片段。
經過這一流程,一次固定場景的驗證被擴展為圍繞同一個問題開展的多組條件、多種策略和多輪結果比較。研發人員可以根據工作位置和工具習慣選擇AI面闆或MCP方式,把更多時間用于分析差異和确認結論,而不是重複準備與整理試驗。
用強化學習訓練
集群反無策略
完成多組方案比較後,集群策略還需要在真實任務約束下反複訓練。研發人員既要驗證已有方案,也要在大量對抗任務中尋找更優解。天樞Studio為此提供強化學習和多智能體算法訓練能力,通過獎勵或目标函數讓策略在大量任務中反複試錯、比較和更新,并将多架攔截無人機作為協同智能體共同訓練。訓練内容覆蓋目标分配、路徑與圍捕規劃、安全避碰和動态重規劃等能力,訓練條件則包括不同目标規模、進入方向、通信條件和資源約束。
訓練條件決定策略的适用範圍。在訓練過程中,關鍵設施場景以及裝備和通信約束共同構成訓練環境。平台将攔截效果、處置效率、資源消耗和集群安全等指标轉化為訓練時的目标函數,分别關注攔截成功率與防區覆蓋率、處置時間、能源與通信負載以及集群安全距離。經過雲端批量訓練與評估,平台持續比較不同方案,篩選出表現穩定的候選策略,再按軟件在環、硬件在環、虛實結合和集群實飛逐級進入更高保真的驗證環境。
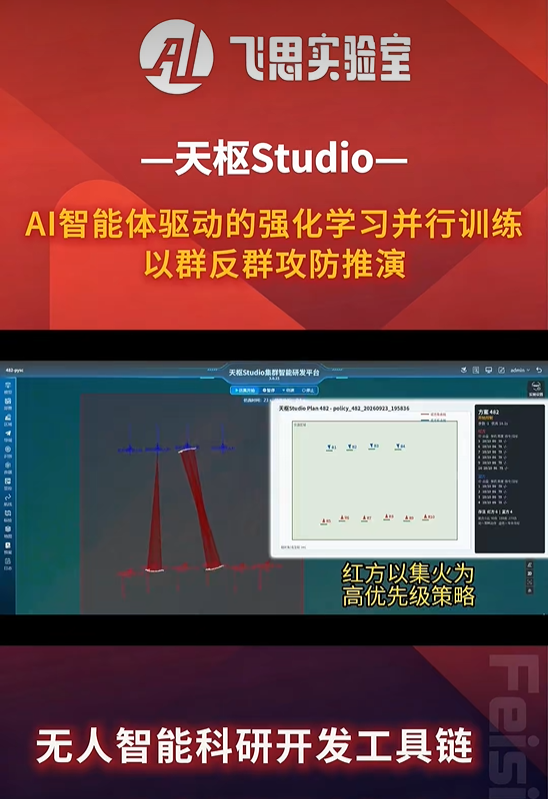
強化學習訓練與推理演示
從數字驗證走向
真實裝備與集群實飛
候選策略形成後,驗證需要從數字環境進入真實硬件和任務鍊路。天樞Studio沿着軟件在環、硬件在環、虛實結合和集群實飛逐步推進:
軟件在環
軟件在環驗證場景、任務流程、算法邏輯和攻防策略;
硬件在環
硬件在環接入真實飛控、機載計算機、數據鍊和任務系統,驗證接口、時延、計算性能和控制響應;
虛實結合
虛實結合讓真實攔截無人機集群與虛拟目标、虛拟傳感器和數字環境交互,驗證真實裝備參與下的任務鍊路;
集群實飛
集群實飛進一步驗證協同搜索、目标分配、圍捕接近和動态調整等任務過程。
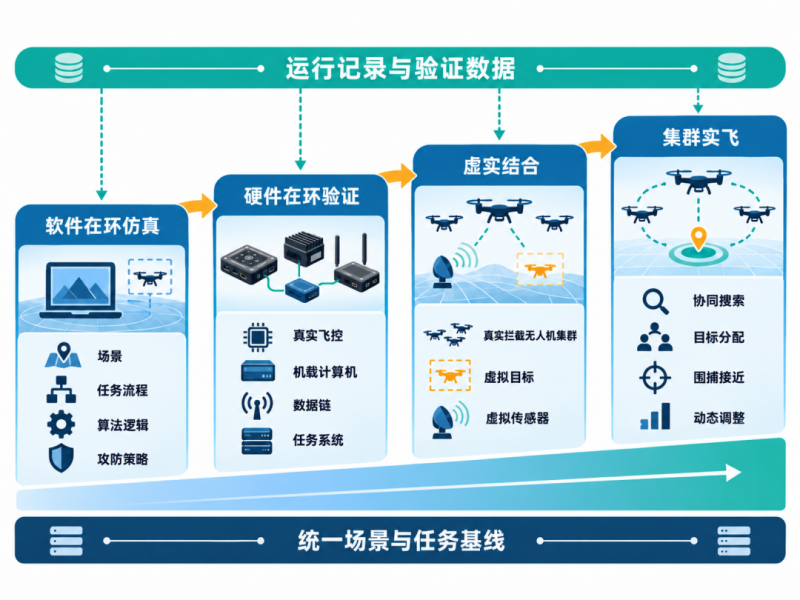
圖2從仿真到集群實飛
四個階段逐步連接軟件算法、真實硬件、任務鍊路和集群裝備,使研發團隊能夠在實裝前發現體系短闆,在實飛前篩選算法與策略。經過前序驗證後,有限的現場資源可以集中到必須由真實環境回答的問題上。
讓測試數據
進入下一輪驗證
完成真實裝備與集群實飛驗證後,試驗數據繼續進入下一輪研發過程。每一次仿真推演、硬件在環測試、虛實結合驗證和集群實飛,都會形成感知數據、飛行數據、運行記錄和問題樣本等試驗資料。感知數據包括雷達數據,運行記錄覆蓋通信日志和任務記錄,問題樣本則記錄異常事件與失敗過程。這些資料共同構成下一輪驗證的輸入。
天樞Studio将這些數據帶回原試驗環境,恢複當時的場景、軟件、參數和任務過程。随後,AI識别問題片段并歸納失敗原因,再生成針對已發現問題的可重複回歸用例和評估報告。研發人員據此調整模型、算法與策略,然後進入下一輪批量仿真、強化學習和博弈推演。
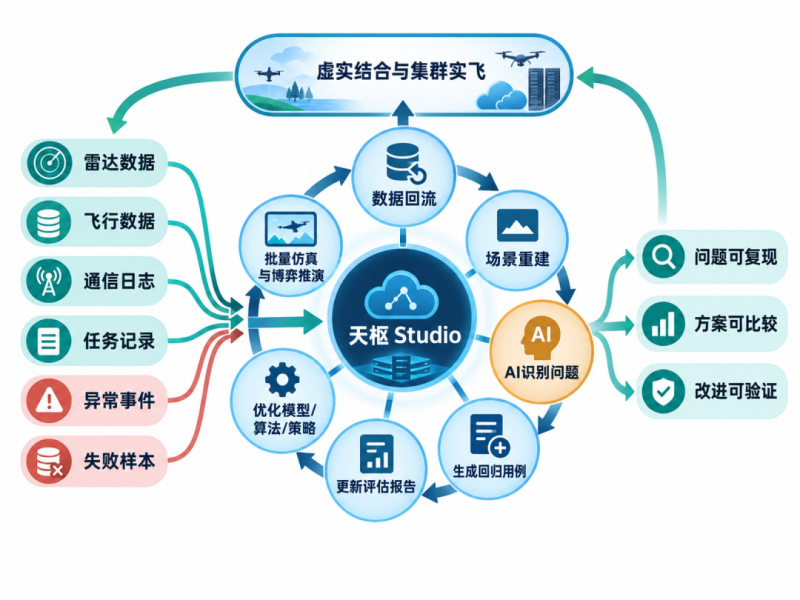
圖3 數據回流優化閉環
通過數據回流,現場發現的問題可以在數字環境中重現,修改後的版本也能回到相同條件下重新驗證。其中,真實數據和仿真數據用于重現場景與校準模型,訓練結果用于比較策略并篩選候選方案。天樞 Studio據此把三類工作連接起來:實裝前分析體系短闆,實飛前篩選算法與策略,測試後優化模型、算法和防護方案。每次試驗的結果都會成為下一輪驗證的依據。
低空威脅的複雜化、集群化演進,正在對關鍵基礎設施的防護能力提出體系化的全新要求。反無人機對抗早已不再是單一裝備性能的比拼,而是探測、研判、調度、處置全鍊條的綜合較量。天樞Studio構建起從仿真導調、AI 推演、策略訓練到虛實疊代、集群實飛,再到試驗數據閉環回流的完整驗證範式,把過去難以複現、成本高昂的複雜對抗場景,轉化為可控、可複現、可疊代的标準化試驗能力。
這套體系化驗證思路,為機場、港口、能源站點等高價值防護目标打磨可用的反無集群防禦策略,也為低空安全領域提供了“數字仿真先行、虛實逐級校驗、試驗反哺疊代”的工程方法論,為同類體系化驗證平台的建設提供了可參照的路徑。面對持續演變的低空對抗形态,以數字仿真賦能實裝驗證、以對抗試驗錘煉防禦能力,将是築牢關鍵設施低空安全屏障的關鍵所在。
